Domain fotoblogs.de kaufen?
Wir ziehen mit dem Projekt
fotoblogs.de um.
Sind Sie am Kauf der Domain
fotoblogs.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain fotoblogs.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
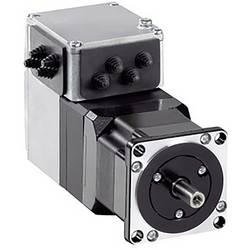
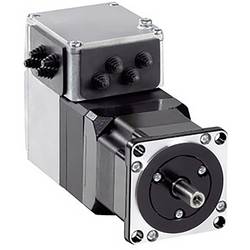
Schneider Electric Servomotor ILA1F572TC1A0Integrierter Antrieb der Reihe Lexium ILA1. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 0,61 Nm sowie ein Dauerdrehmoment von 0,41 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 5000 U/min. Über CANopen DS301 erfolgt die Ansteuerung. Ein Singleturn-Encoder mit 16384 Punkte/Umdrehung ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-36 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschlusss sind Industriesteckverbinder vorhanden. Es ist keine Bremse vorhanden.2335,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
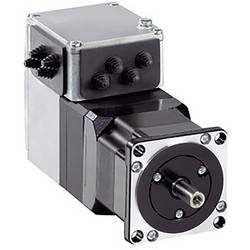
Schneider Electric Servomotor ILA1F572TC2A0Integrierter Antrieb der Reihe Lexium ILA1. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 0,61 Nm sowie ein Dauerdrehmoment von 0,41 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 5000 U/min. Über CANopen DS301 erfolgt die Ansteuerung. Ein Multiturn-Encoder mit 16384 Punkte/Umdrehung bei 4096 Umdrehungen ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-36 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschlusss sind Industriesteckverbinder vorhanden. Es ist keine Bremse vorhanden.3015,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
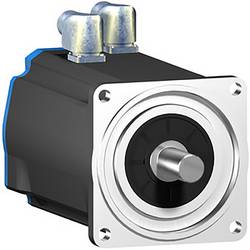
Schneider Electric Servomotor BSH1402T12F2PServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 19,5 Nm und erreicht ein Spitzendrehmoment von 60,1 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 3660 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 + M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 140 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.6055,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILA2E572PC1A0Integrierter Servoantrieb der Reihe Lexium ILA2. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 1,62 Nm sowie ein Dauerdrehmoment von 0,78 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 3400 U/min. Über den Feldbus EtherCAT erfolgt die Ansteuerung. Ein Singleturn-Encoder mit 16384 Punkte/Umdrehung ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-48 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschlusss sind Industriesteckverbinder vorhanden. Es ist keine Bremse vorhanden.3259,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
Schneider Electric Servomotor ILA1F572TB1A0Integrierter Antrieb der Reihe Lexium ILA1. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 0,61 Nm sowie ein Dauerdrehmoment von 0,41 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 5000 U/min. Über CANopen DS301 erfolgt die Ansteuerung. Ein Singleturn-Encoder mit 16384 Punkte/Umdrehung ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-36 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschluss sind Leiterplattensteckverbinder vorhanden. Es ist keine Bremse vorhanden.1949,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILA1F572TC1A0Integrierter Antrieb der Reihe Lexium ILA1. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 0,61 Nm sowie ein Dauerdrehmoment von 0,41 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 5000 U/min. Über CANopen DS301 erfolgt die Ansteuerung. Ein Singleturn-Encoder mit 16384 Punkte/Umdrehung ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-36 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschlusss sind Industriesteckverbinder vorhanden. Es ist keine Bremse vorhanden.2335,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILA1F572TC2A0Integrierter Antrieb der Reihe Lexium ILA1. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 0,61 Nm sowie ein Dauerdrehmoment von 0,41 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 5000 U/min. Über CANopen DS301 erfolgt die Ansteuerung. Ein Multiturn-Encoder mit 16384 Punkte/Umdrehung bei 4096 Umdrehungen ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-36 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschlusss sind Industriesteckverbinder vorhanden. Es ist keine Bremse vorhanden.3015,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BSH1402T12F2PServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 19,5 Nm und erreicht ein Spitzendrehmoment von 60,1 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 3660 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder M40 + M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 140 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.6055,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor ILA2E572PC1A0Integrierter Servoantrieb der Reihe Lexium ILA2. Diese Reihe dezentraler Antriebe besteht aus einer kompakten Einheit des synchronen Servomotors und der zugehörigen Ansteuerelektronik bei geringen Abmessungen. Diese Motoren zeichnet sich durch die hohe Dynamik und hohes Spitzenmoment aus. Dieser AC-Servo hat ein maximales Drehmoment von 1,62 Nm sowie ein Dauerdrehmoment von 0,78 Nm. Die spannungsabhängige Drehzahl beträgt bis zu 3400 U/min. Über den Feldbus EtherCAT erfolgt die Ansteuerung. Ein Singleturn-Encoder mit 16384 Punkte/Umdrehung ist als Messsystem vorhanden. Als Sicherheitsfunktion stehen Steuereingänge für STO zur Verfügung. Die Versorgungsspannung 24-48 VDC und das Flanschmass zur Befestigung 57 mm. Für den Anschlusss sind Industriesteckverbinder vorhanden. Es ist keine Bremse vorhanden.3259,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
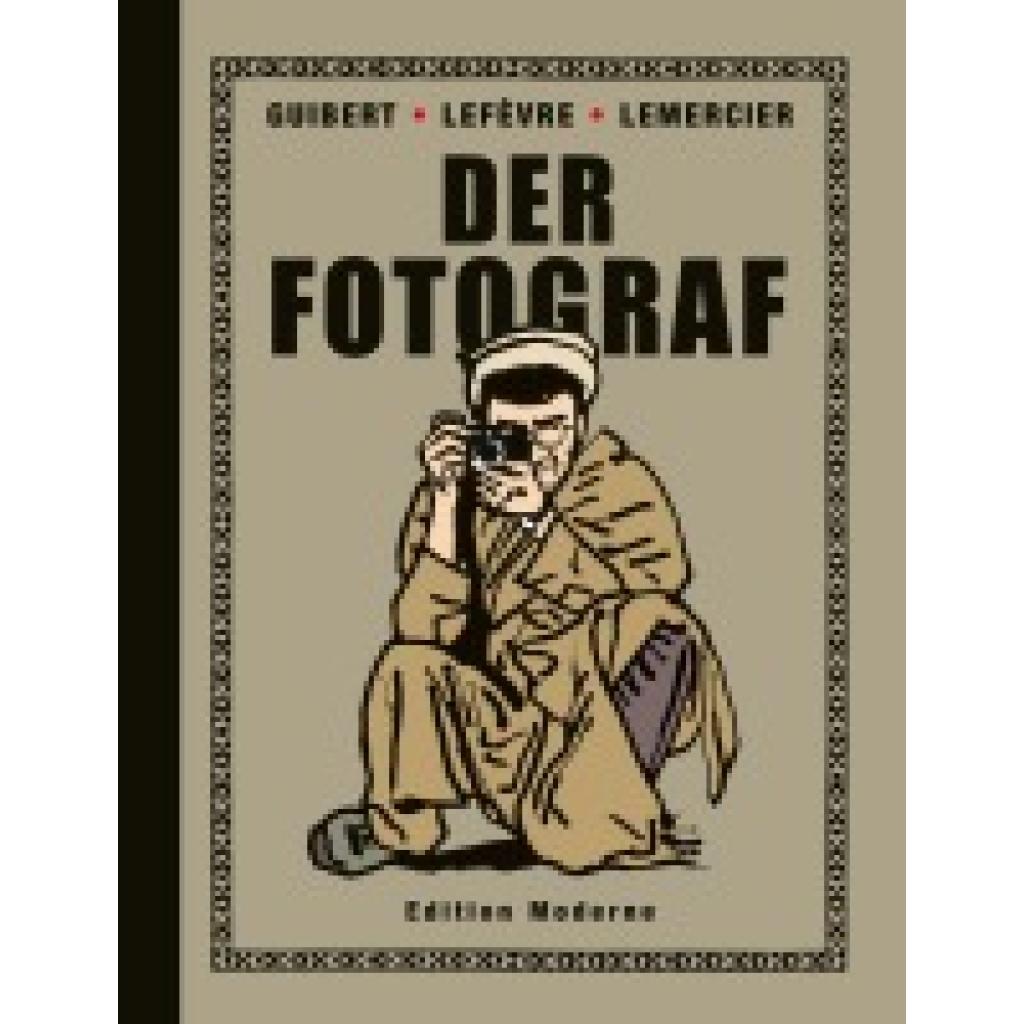
Guibert, Emmanuel: Der FotografDer Fotograf , Afghanistan im Jahre 1986: Zwischen den Fronten der Sowjetunion und der Mudschaheddin begleitet und dokumentiert der Fotograf Didier Lefèvre ein Trupp der Organisation Ärzte ohne Grenzen bei ihrer Arbeit im Krieg. Die schwierigen Arbeitsbedingungen hält er dabei ebenso fest wie rührende menschliche Erfahrungen, entgegnete Feindseligkeiten und sein beschwerlicher, allein bestrittener Rückweg nach Pakistan. Mit DER FOTOGRAF gelang dem Comiczeichner Emmanuel Guibert und dem Fotografen Didier Lefèvre ein internationaler Überraschungserfolg, die Einzelbände wurden über 10'000 mal verkauft. Nun erscheint die Trilogie komplett und neu gestaltet in einem Band. , Differentiallager > Differentiale & Teile , Erscheinungsjahr: 20150801, Produktform: Leinen, Autoren: Guibert, Emmanuel~Lemercier, Frédéric~Lefèvre, Didier, Übersetzung: Budde, Martin, Seitenzahl/Blattzahl: 272, Keyword: Ärzte Ohne Grenzen; Krieg; Afghanistan; Fotografie, Fachschema: Comic / History~Afghanistan~Comic / Graphic Novel~Graphic Novel~Achtziger Jahre~Comic, Fachkategorie: Graphic Novel / Comic: Historisches~Comics im europäischen Stil / Tradition, Warengruppe: HC/Belletristik/Humor/Cartoons/Comics, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 310, Breite: 235, Höhe: 27, Gewicht: 1570, Produktform: Gebunden, Genre: Belletristik,39,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
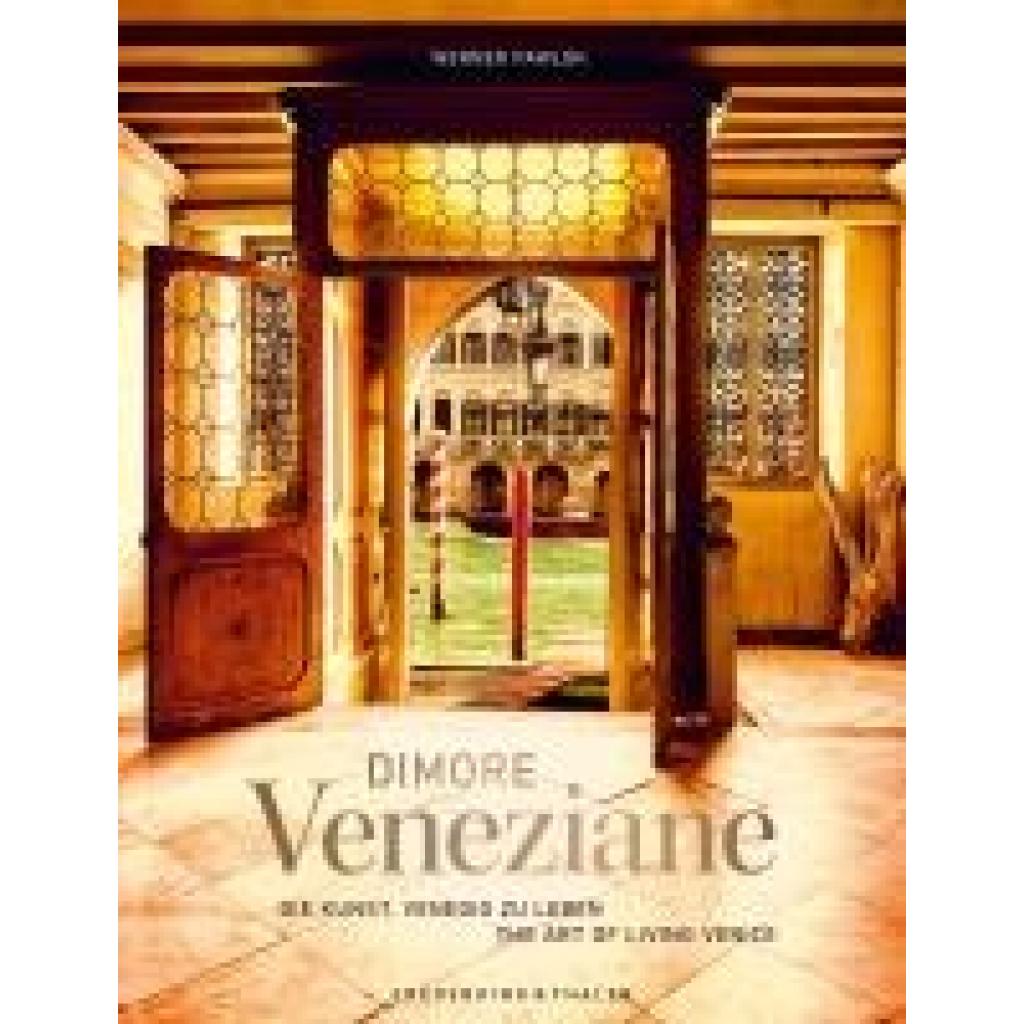
Pawlok, Werner: Bildband Fotokunst - Dimore VenezianeBildband Fotokunst - Dimore Veneziane , Die Kunst, Venedig zu leben. Mit Stadtansichten und Fotografien privater Paläste, begleitet von Texten prominenter Venezianer. Zweisprachig deutsch/englisch , Hochdruckkraftstoffpumpen > Einspritzanlagen & Teile , Auflage: 1. Auflage, Erscheinungsjahr: 20240906, Produktform: Leinen, Autoren: Pawlok, Werner~Da Mosto, Jane~Moretti, Fabio~Melville, Peggy~Vail, Karole~de Luigi, Gianni, Fotograph: Pawlok, Werner, Auflage: 24001, Auflage/Ausgabe: 1. Auflage, Seitenzahl/Blattzahl: 320, Keyword: Architektur; Fotografie; Interieur; Mythos; Paläste; Stadtansichten; Venedig; Venezianer, Fachschema: Europa / Geschichte, Kulturgeschichte~Farbfotografie~Fotografie~Photo~Photographie~Venedig, Fachkategorie: Fotografie~Orte und Menschen: Sachbuch, Bildbände, Region: Venedig, Warengruppe: HC/Bildbände/Europa, Fachkategorie: Europäische Geschichte, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Frederking u. Thaler, Verlag: Frederking u. Thaler, Verlag: Frederking & Thaler, Länge: 300, Breite: 232, Höhe: 27, Gewicht: 1670, Produktform: Gebunden, Genre: Reise, Genre: Reise, Vorgänger: 2768153,49,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
-
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.